1585
Як ми збираємо літаючий робот
Що ми хочемо?
На факультеті інновацій та високих технологій МРТ ми маємо крутий курс цього типу – інноваційний майстер-клас. Студенти третього курсу набирають команди, які намагаються зробити щось реальним, бажано пов'язане з програмуванням та сучасними технологіями. Що ми хотіли зробити. Наш проект полягає в тому, щоб зробити літак (так, не зараз модні квадрокоптери!), який зможе зняти / землю автоматично, літати на GPS точки, і стріляти все, що бачить на вбудованій камері. Ми бажали FPV, теж, але пізніше.
Зареєструватися
Пост є досить не науково-технічним, але з категорії прохолодних історій, в яких було багато збоїв, але є деякі успіхи. Так хто хоче сміятися і дізнатися, що ми зробили, я запитаю на габра-кат.
Хто ми?
Наша команда складається з п'яти студентів, і вона була більш схожа на зоопарк.
Два плюси, реальний розробник ios, математик, і дівчина, яка повинна тримати нас разом і зробити щось.
Ми отримали три хлопці від ABBYY, які працюють з нами, бо наш проект був від компанії.
Як ми хотіли зробити це першим.
План був простий – ми купуємо найпростішу площину в конфігурації RTF (прочитати) на хобі, витягуємо радіо з неї, вставляємо бадуїну там або, можливо, плату на ARM від зламаного смартфона, кладемо прошивку там (у випадку ARMA – ROS – операційна система, Arduinka – щось від ardupilot, мегапірат, мульти-ві або деякі виделки все це). Після цього ми отримуємо те, що ми бажали, спокійно закриваємо курс, а потім ми займаємося поліпшенням всього - закручуємо підвіску камери, ми контролюємо цю дуже підвіску, ми намагаємося придумати деякі більш чіпси і додати їх. Що відбулося? Ег ... Як мінімум щось.
Купівля компонентів
Спочатку ми замовляємо два примірники найпопулярнішого другого Bixler - Hobking.com/hobbyking/store/_32541__Hobbyking_Bixler_2_EPO_1500_KIT_.html.
Выберите язык Choose a language Тілді таңдаңыз Виберіть мову Sélectionnez la langue
Замовляючи все це, ми почали чекати від валіантного російського повідомлення.
Тут я відразу ж залишаю відгук про HC - Китайський не тільки зробив покупку протягом трьох днів, і все ж номер відстеження не був відданий, і для досягнення його від них і не вдалося. В результаті ми замовляємо посилку в середині березня, отримали його на День Перемоги, 9 травня. Сеймейстер.
Наприкінці квітня ми зрозуміли, що не вдалося перетягнути і чекати міфічної посилки, і нам довелося зробити щось.
У Росії було придбано літак, найсильніший (для перших рейсів), який може здійснити нашу дошку і, в подальшому, камеру.
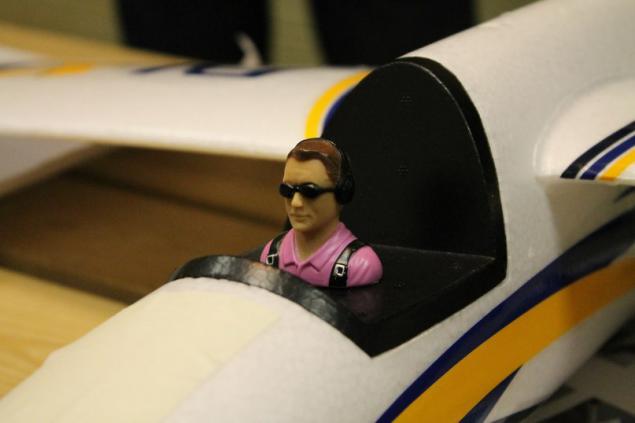
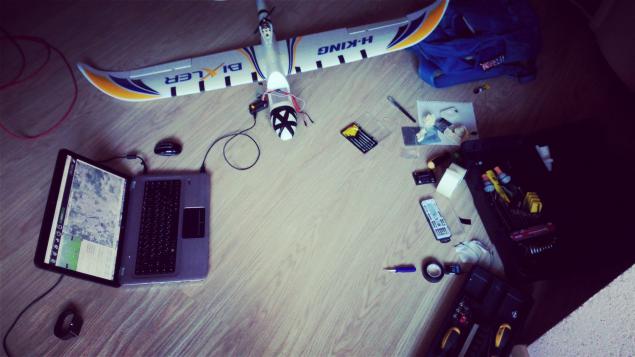
Ось фото площини:

Про нас
Після того, як багато аргументів і спроб зібрати щось корисно, ми влаштували на Ardupilot, який, крім того, щоб мати можливість зробити багато прохолодних речей прямо з коробки, є також дуже прохолодна річ - APM місії Planner, що дозволяє подавати місію безпосередньо з зручної проги (який ми думали користувачів) + є також можливість встановити місію за допомогою планшета / телефону, вам потрібно тільки підтримка USB OTG для установки місії, і встановити телеметрію на площині, щоб відстежувати його статус і змінити цілі.
Перша збірка
Зібравши цей червоний літак, ми встановили PID для дуже довгого і наполегливого, тому що він не дуже популярний, він нагадує досить художньо-анальний виробництво, і ми не знайшли нормальних готових настройок для нього. В цілому прошивка вимагає 321 параметрів, які визначають, як прошивка буде контролювати залізо. Ми не можемо відключити автоматично.
Нова площина
Ми раді, що наші літаки прибули. Істину прибув у повністю розібраному стані, тому ми провели вечір на повній збірці.

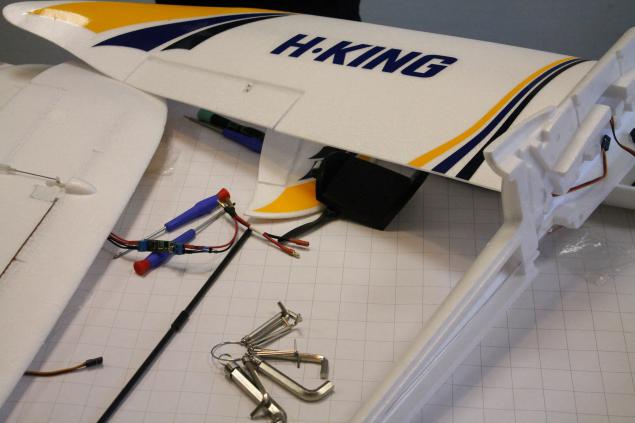
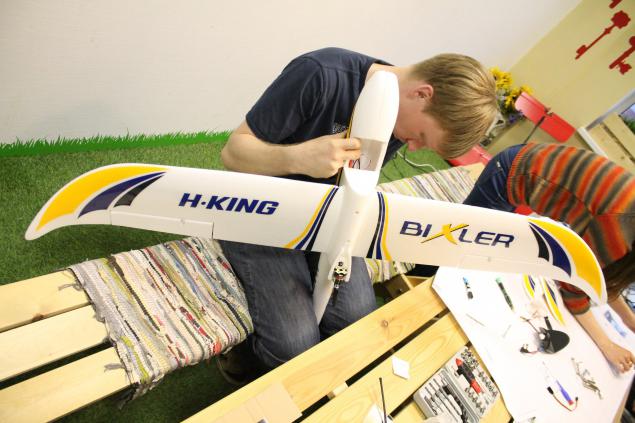 р.
Перший рейс
Зібравши площину, ми пішли літати. На першому, звичайно, нічого не працював – літак не хотів автоматично піти на місію, не повертався на двигун після початку своєї руки. Після цього ми викопуємо в налаштуваннях і налаштуваннях - виявилося, що при вимкненні живлення дошка за замовчуванням на неправильний режим роботи - чекав підключення до ПК, і не намагалося розпочати місію.
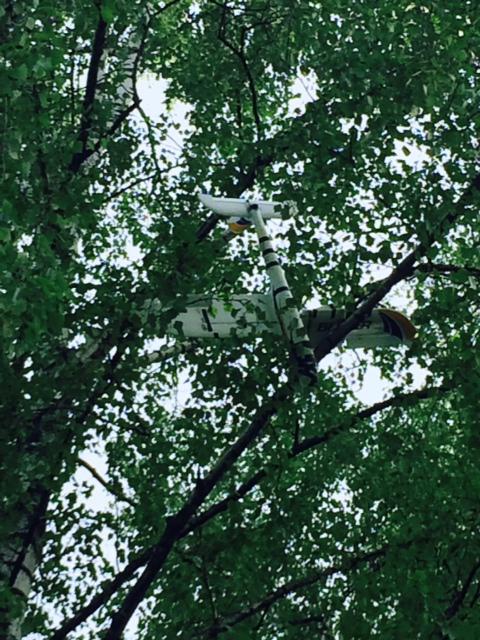
Після цього був найсвіжіші і найсмачніший момент наших рейсів. Вечора, після чергового запуску літак туш. Побічні вітрильні, він намагався стабілізувати, і ... перевернулися ... Ми плутали поляризацію з'єднання сервісу, відповідального за амілрони. Однак рейс не закінчувався там - після 20 метрів площина досягла вершини живота до зони посадки, і так, він почав висаджувати. З огляду на те, що поляризацію ліфта ми не плуталися, літак вирушав вертикально вгору, і виловив на гілках дерева.
Фотозвіт з цього дня.

Як видно, ми зміцнили ніс і крила літака з стрічкою і монтажною стрічкою - і з хорошої причини. Після того, як всі нещасні випадки і пада, літак провів стійкий і тушкований, і він прийняв близько 5-10 хвилин, щоб підготувати його до наступного запуску.
Однак перший день рейсів, що закінчилися нікому, - він отримав темний, і ми ніколи не навчилися літати.
Другий день польоту не привезли нас що-небудь корисною - спробувавши літати протягом 2 годин, наша площина вішала на високі берези, і висіває місцевих арочників - Толкінасти знімали його звідти. Ремонт забрав всю ніч.
Успіх.
До презентації нашого проекту було 6 ранку, і ми пішли спробувати літати.
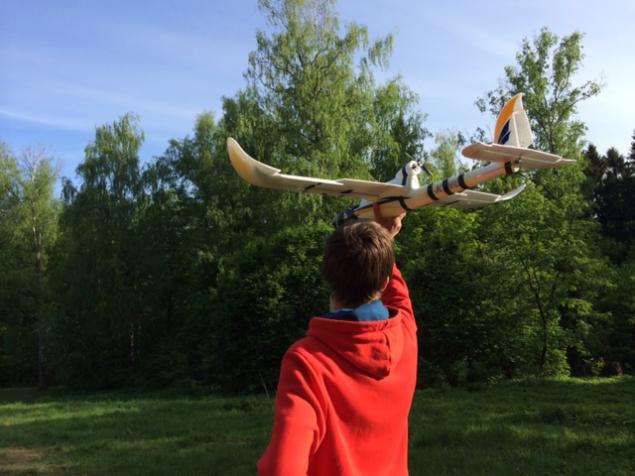
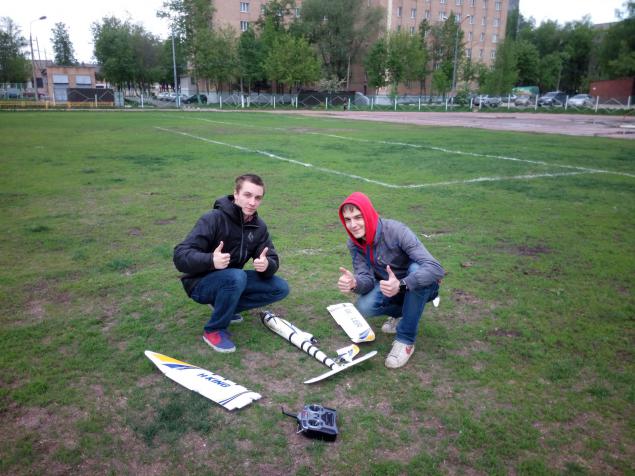
Перший рейс був майже останнім:
 р.
Ми вже думали, що ця фотографія буде єдиною слайд-презентацією нашого проекту.
Виявилося, що під час запуску JPI — lintel на дошці, яка визначає, де дошка бере живлення — від ESC літака або з USB.
Відео провалу:
Проте, ми ремонтували, і чекали часткового, але успіху.
Як видно, після запуску, автоматичний режим вийшов з руки, площина перевернулася навколо (припустимо, що контроль переходить на дошку), викопаний вниз, потім кладуть на курс, досягла зони посадки і більше або менш акуратно сісти вниз. На жаль, оператор був нещасливим, і ми знімали цю криву. Тим не менш, ви можете чітко бачити, як літак має свій курс і стабілізатори.
Після цього ми не змогли літати знову - джемпер JPI зберігався на snot і постійно вилетів, і час був запущений.
У найближчому майбутньому планує прикріпити камеру і перелетіти на великі площі, але це вже тема для майбутнього повідомлення.
Якщо хтось цікавить щось, я готовий відповісти на LS / коментарі / інше повідомлення.
п.с. І ось, як ми закінчили дерево:
Джерело: habrahabr.ru/post/224963/