1453
Roborukoy Gestión utilizando movimiento salto
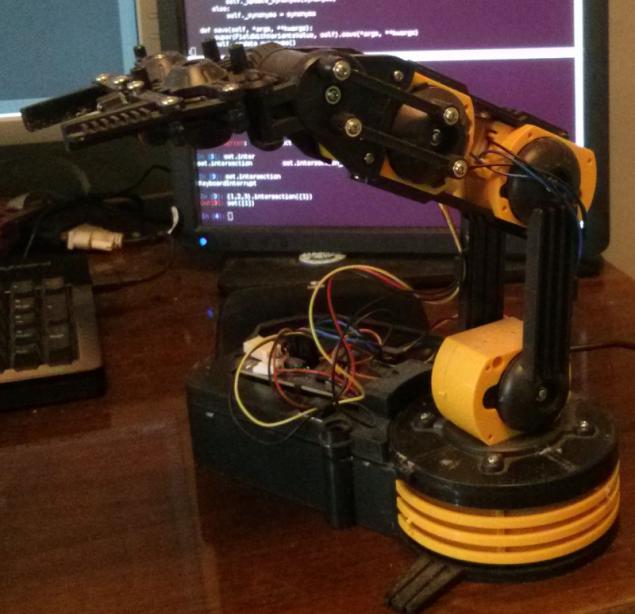
El año pasado me puse juntos roboruku , escribió por su « conductor » para linux, aprender a mantener diferentes artículos. Y de alguna manera se olvidó de él. Pero ayer me llevé movimiento salto y vengo con una idea nueva -. Que aprender a manejar roborukoy por medio de movimientos de sus manos
Lo que usted necesita para administrar
Tenemos roboruki:
- Base - puede ser torcido hacia la derecha y hacia la izquierda; hombro - para desplazarse hacia arriba y hacia abajo; codo - moverse hacia arriba y hacia abajo; muñeca - moverse hacia arriba y hacia abajo; garras - apertura y cierre .
& lt; code class = & quot; python & quot; & gt; del brazo roboarm Brazo import = Brazo () arm.base.rotate_clock (3) arm.elbow.up (1) arm.grips.open (2) & lt; / código de & gt;
La primera aplicación
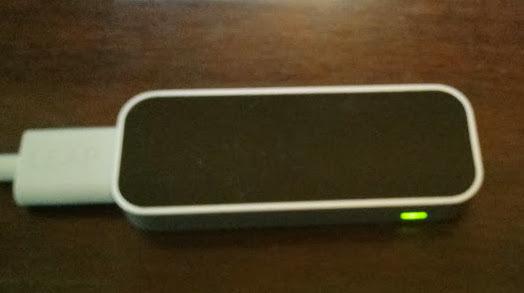
Salto de movimiento puede detectar manos , dedos y su dirección.
Así que me decidí a empatar el movimiento de los dedos:
Parte roboruki Mi mano Número de dedos Eje Base de datos derecho 4 o 5 X Hombro Izquierda 4 o 5 Y Codo derecho 2 o 3 Y Muñeca Cualquiera 1 Y < / Garras izquierdo 2 o 3 X
La segunda aplicación
Leap Motion da las coordenadas de las manos dentro de ciertos límites, que tengo sobre -200-200 X y de 0 a 400 con respecto a Y. Esta es un área que he roto en diez partes iguales, y los ató a la acción:
Bases hacia la derecha Apalancamiento de hasta Codo up muñeca hacia arriba garras abiertas Bases antihorario Hombro hacia abajo Codo abajo Muñeca vvniz Cerrar garras Esta realización trabajaba = )
¿Qué pasó
Resultado del vídeo donde roboruka tratando de elevar la caja:
Un video donde se puede ver mejor movimiento de las manos:
Enlaces
Roboruka owi brazo robótico.
Salto movimiento.
«conductor».
implementación del código fuente.
Fuente: habrahabr.ru/post/214613/
¿Cuál será la construcción de su nuevo Tesla "Gigafabriki"?
Troll-ciberpiratas multado 32.000 dólares

& lt; code class = & quot; python & quot; & gt; del brazo roboarm Brazo import = Brazo () arm.base.rotate_clock (3) arm.elbow.up (1) arm.grips.open (2) & lt; / código de & gt;
La primera aplicación
Salto de movimiento puede detectar manos , dedos y su dirección.
Así que me decidí a empatar el movimiento de los dedos:
| Parte roboruki | Mi mano | Número de dedos | Eje | Base de datos derecho 4 o 5 X | Hombro Izquierda 4 o 5 Y | Codo derecho 2 o 3 Y | Muñeca Cualquiera 1 Y < / | Garras izquierdo 2 o 3 X
La segunda aplicación |
|---|
| Bases hacia la derecha Apalancamiento de hasta | Codo up muñeca hacia arriba garras abiertas | Bases antihorario Hombro hacia abajo Codo abajo Muñeca vvniz Cerrar garras Esta realización trabajaba = ) ¿Qué pasó Roboruka owi brazo robótico. Salto movimiento. «conductor». implementación del código fuente. Fuente: habrahabr.ru/post/214613/
¿Cuál será la construcción de su nuevo Tesla "Gigafabriki"?
Troll-ciberpiratas multado 32.000 dólares
|