1453
使用跳跃运动管理roborukoy
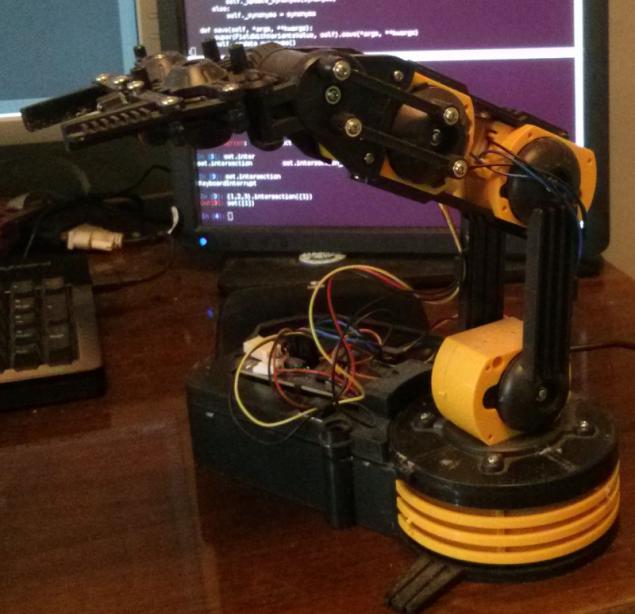
去年我放在一起 roboruku ,写了她的«驱动程序»为Linux,学会如何保持不同的项目。不知何故忘了。但是昨天我带飞跃运动并想出了一个新的思路 - 学习,用手中的动作方式来管理roborukoy
您需要什么来管理
我们有roboruki:
- 在基地 - 可以被扭曲顺时针和逆时针旋转; 肩膀 - 移动上下; 弯头 - 上下移动; 手腕 - 上下移动; 爪 - 打开和关闭对于这一切的“驱动器”提供了一个简单的API:
。
<前>&LT;代码级=&QUOT;蟒蛇&QUOT;&GT;从roboarm进口臂臂臂=()arm.base.rotate_clock(3)arm.elbow.up(1)arm.grips.open(2)&LT; /代码&GT;
第一个实施
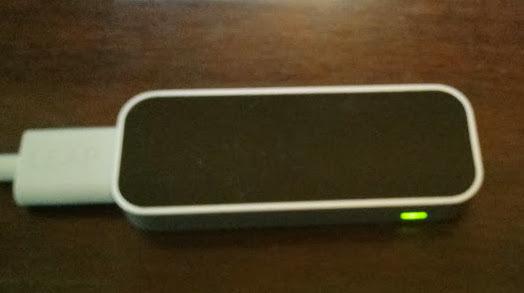
大跃进运动可以检测手,的手指和他们的方向。
所以,我决定配合手指的运动:
<表> <日>部分roboruki <日>我的手 <日>的手指数 <日>轴 数据库 右键 4或5 X 肩 左 4或5 Y 弯头 右键 2或3 Y 手腕 任何 1 Y < / TD> 爪 左 2或3 X 它没有工作。飞跃运动正确当臂1-2手指,但是当更多 - 一个随机数从1到5
第二个实施
飞跃运动给出了在一定限度内的手的坐标,我有大约-200到200的X和从0到400相对于Y。这是一个区域我已经分成10等份,并把它们连接到动作:
<表> 基础顺时针 杠杆高达 弯头向上 手腕了 打开爪 基础逆时针 肩部下来 弯头向下 手腕vvniz 关闭爪 认识到这一点是工作 = )
发生了什么事
视频结果,其中roboruka试图把箱子:
视频里可以看到手部动作更好:
链接
Roboruka OWI机械臂。
大跃进运动。
«驱动程序»。
源代码实现。
来源: habrahabr.ru/post/214613/

。 <前>&LT;代码级=&QUOT;蟒蛇&QUOT;&GT;从roboarm进口臂臂臂=()arm.base.rotate_clock(3)arm.elbow.up(1)arm.grips.open(2)&LT; /代码&GT;
第一个实施
大跃进运动可以检测手,的手指和他们的方向。
所以,我决定配合手指的运动:
<表> <日>部分roboruki <日>我的手 <日>的手指数 <日>轴 数据库 右键 4或5 X 肩 左 4或5 Y 弯头 右键 2或3 Y 手腕 任何 1 Y < / TD> 爪 左 2或3 X 它没有工作。飞跃运动正确当臂1-2手指,但是当更多 - 一个随机数从1到5
第二个实施
飞跃运动给出了在一定限度内的手的坐标,我有大约-200到200的X和从0到400相对于Y。这是一个区域我已经分成10等份,并把它们连接到动作:
<表> 基础顺时针 杠杆高达 弯头向上 手腕了 打开爪 基础逆时针 肩部下来 弯头向下 手腕vvniz 关闭爪 认识到这一点是工作 = )
发生了什么事
视频结果,其中roboruka试图把箱子:
视频里可以看到手部动作更好:
链接
Roboruka OWI机械臂。
大跃进运动。
«驱动程序»。
源代码实现。
来源: habrahabr.ru/post/214613/
第二个实施
飞跃运动给出了在一定限度内的手的坐标,我有大约-200到200的X和从0到400相对于Y。这是一个区域我已经分成10等份,并把它们连接到动作:
<表> 基础顺时针 杠杆高达 弯头向上 手腕了 打开爪 基础逆时针 肩部下来 弯头向下 手腕vvniz 关闭爪 认识到这一点是工作 = )
发生了什么事
视频结果,其中roboruka试图把箱子:
视频里可以看到手部动作更好:
链接
Roboruka OWI机械臂。
大跃进运动。
«驱动程序»。
源代码实现。
来源: habrahabr.ru/post/214613/
发生了什么事
视频结果,其中roboruka试图把箱子:
视频里可以看到手部动作更好:
链接
Roboruka OWI机械臂。
大跃进运动。
«驱动程序»。
源代码实现。
来源: habrahabr.ru/post/214613/
视频里可以看到手部动作更好: