2229
A medida que el robot DRC-HUBO de Corea del Sur ganó el Desafío DARPA Robotics
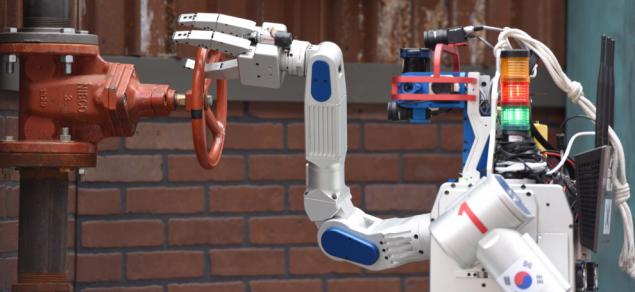
El sábado, el equipo coreano principal instituto científico y tecnológico (KAIST) DARPA Robotics Challenge (RDC) DRC-HUBO победил Otros 22 robots de cinco países diferentes y ganó el primer premio de $ 2 millones.
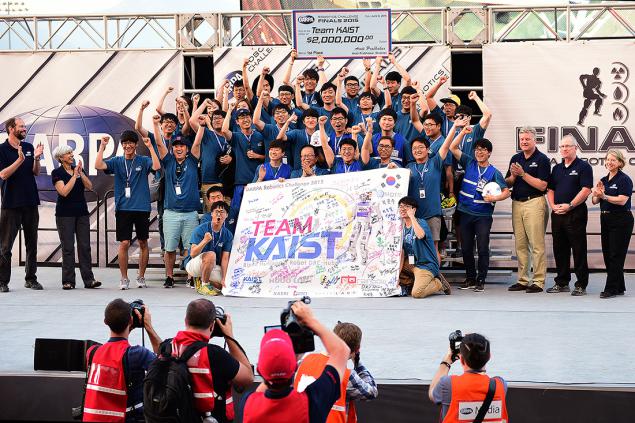
La capacidad de transformarse de un robot que camina con dos piernas en el automóvil a las ruedas ha sido instrumental en conseguir el premio. Muchos robots han perdido el equilibrio y cayó al suelo, abriendo la puerta o trabajando con un taladro. Pero no DRC-HUBO
Pasando dos piernas [robot] todavía no es estable - dijo Jung Ho Oh, profesor de ingeniería mecánica en el principal instituto científico y tecnológico de la Corea, jefe del equipo de KAIST. - Si algo salió mal - el resultado puede ser catastróficoLos equipos de la IHMC Boston Dinámica
.
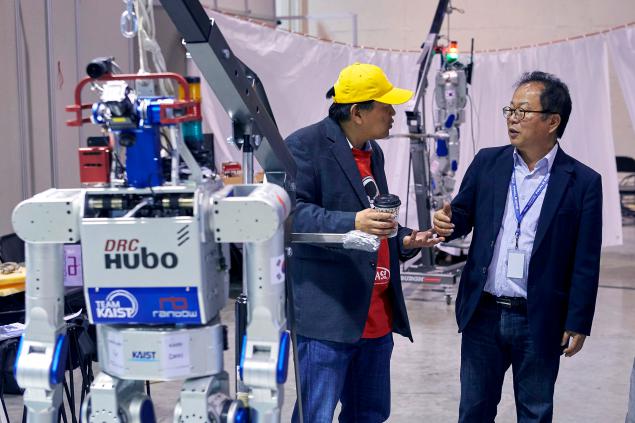
Dijo que el robot humanoide tiene ventajas cuando se trabaja en la compañía de la gente, pero él quería desarrollar un diseño que minimiza el riesgo de caídas, "Pensé en muchas cosas, y era muy simple - la rueda en su regazo"
.
< DRC-HUBO
< DARPA República Democrática del Congo соревнование Finales RDC fueron invitados al equipo, desarrollo de robots semiautónomos y operadores humanos tienen que trabajar juntos en entorno de simulación de desastres. Robots por universidades y empresas para competir muy diferentes en tamaño y forma, algunos de ellos son robots con patas, ruedas, así como híbridos.
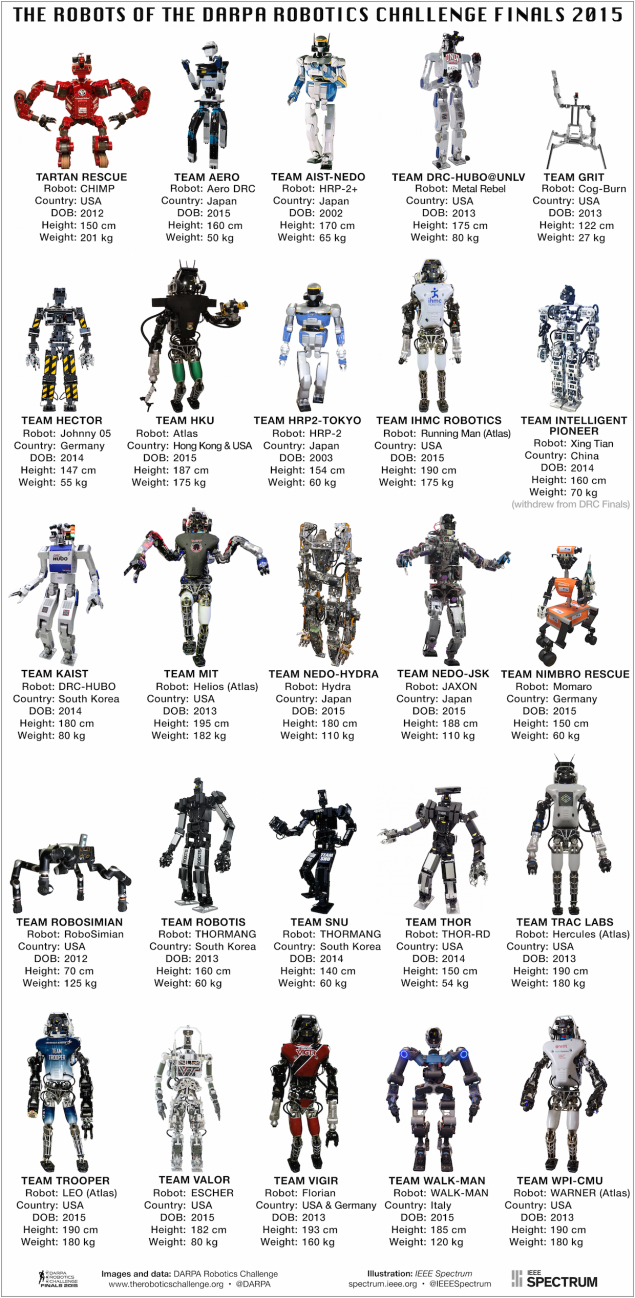
< DRC-HUBO Rescate del tartán CHIMPANCÉ ATLAS
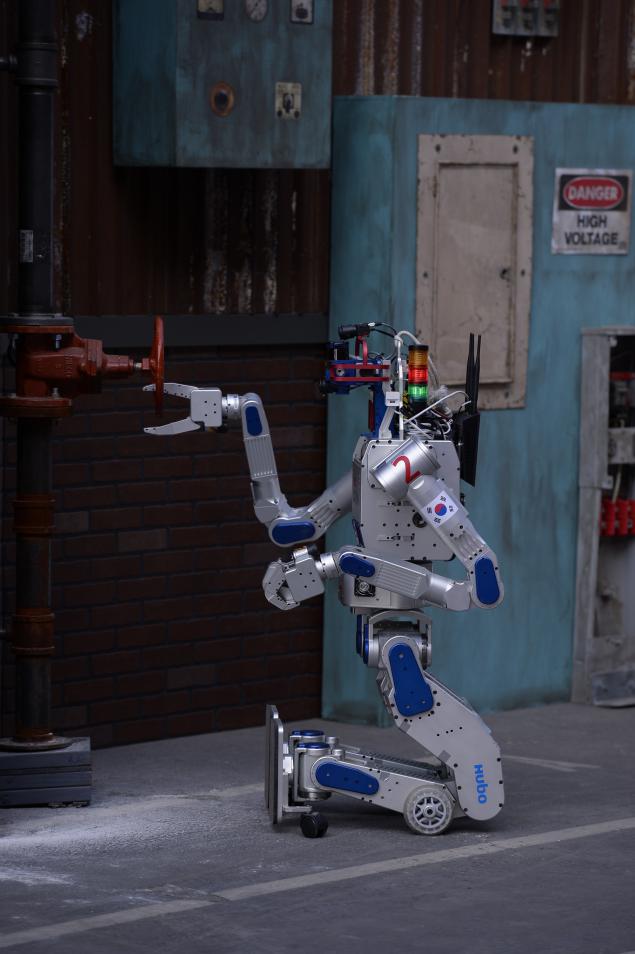
DRC-HUBO realiza la tarea de cerrar la válvula. Tenga en cuenta que la parte superior de su cuerpo se gira 180 grados.
Flexibilidad - es el más importante, - dijo el director de DARPA y organizador de la reunión RDC Jill Pratt con los periodistas, al comentar sobre el diseño de robots. - El robot, que es capaz de cambiar la configuración del uso de los pies a la utilización de las ruedas, puede tener un diseño más complicado y más peso, pero le dará esta flexibilidad
.
Profesor O es un experto reconocido internacionalmente en el robot humanoide. Él y sus estudiantes de la KAIST en Daejeon (Corea del Sur) para mejorar HUBO su plataforma para varias generaciones. A continuación se muestra un video que ya es desde hace varios años: cuando el profesor hace personal HUBO 2:
Para Finales República Democrática del Congo DRC-HUBO KAIST DRC-HUBO
< 1. Ruedas en las rodillas: DRC-HUBO
< 2. Motores potentes: SCHAFT DARPA приобретенный por Google , DRC-HUBO
< 3. Compatibilidad:
< 4. Rotary Torso: DRC-HUBO .
< 5. Brazos largos: KAIST HUBO 2
< 6. Detección simplificado: ATLAS, por ejemplo), DRC-HUBO KAIST .
< 7. Potencia:
< 8. El software especial: PODO KAIST
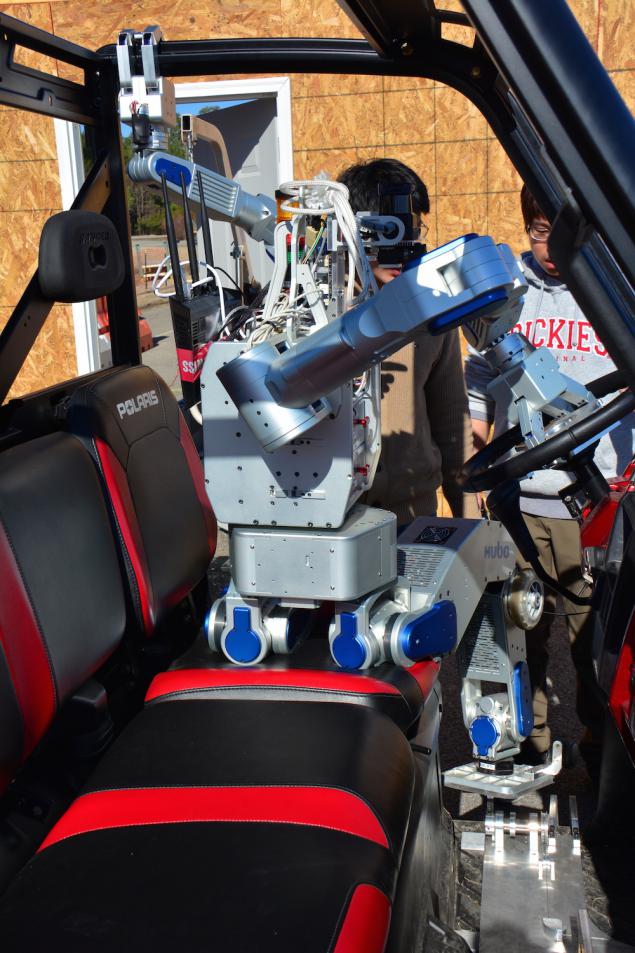
Ahora vamos a echar un vistazo más de cerca DRC-HUBO KAIST
1. Ajuste en la conducción.
Los equipos están autorizados a realizar modificaciones en el vehículo Polaris KAIST DRC-HUBO
2. Configuración de salir del vehículo.
Fue una de las tareas más difíciles. En preparación para ello, el profesor Oh, nos dijo, salió del coche varias veces para entender qué parte del movimiento del cuerpo y la utiliza. Llegó a la conclusión de que se necesitaría un "enfoque dinámico". Su equipo ha programado DRC-HUBO
Sobre el profesor dijo que si bien el desarrollo de este movimiento quemó unos motores, pero el problema fue resuelto mediante el uso de los más potentes motores, especialmente fabricados. Por el momento, el robot puede dejar el coche en menos de 4 minutos, y cuando estaba en la tierra, él se arrodilla y se va.
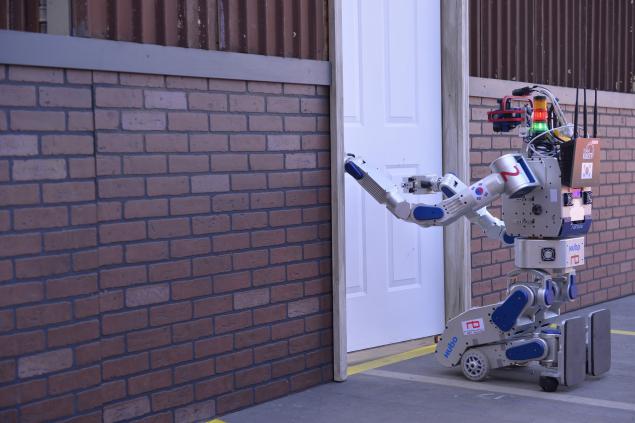
3. Ajuste de la puerta.
A diferencia de otros robots, que iban a ser (y mantener el equilibrio sobre dos piernas), para llevar a cabo esta tarea, DRC-HUBO
4. Configuración de una válvula.
Tenga en cuenta que al comienzo de la lidar vídeo se mueve hacia arriba y hacia abajo para permitir que los operadores escanean el área delante del robot. Entonces, cuando DRC-HUBO DRC-HUBO
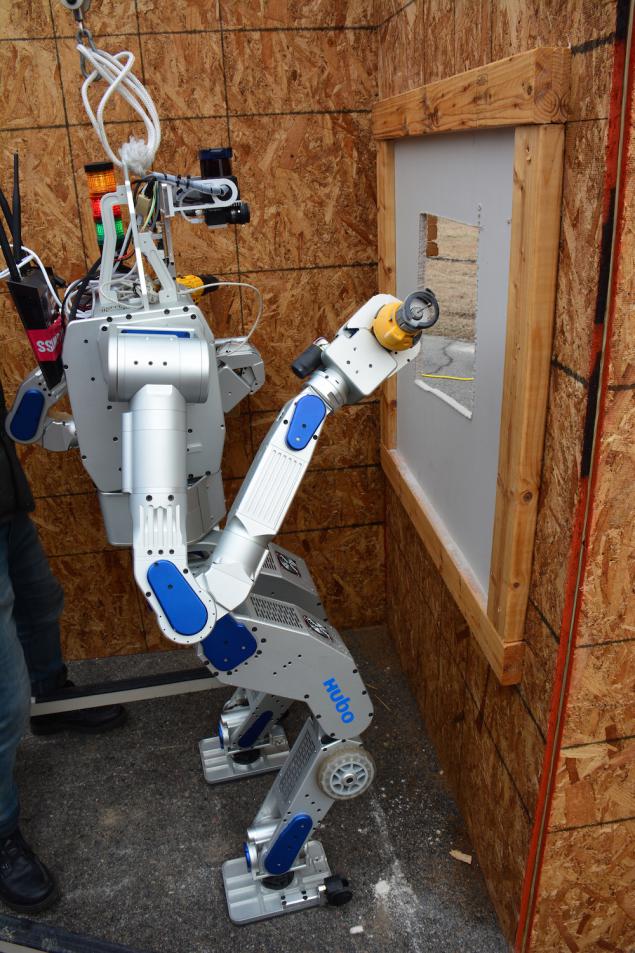
5. Especifique la pared.
Fue una tarea difícil para la mayoría de los equipos, ya que el robot tenía que mantener un taladro y pulse el botón incl. / Off. Para utilizar el dispositivo. < DRC-HUBO
6. Ajuste sorpresa.
Esta tarea consistió en tirar del enchufe y la inserta en una toma diferente. Observe cómo el DRC-HUBO
7. Configuración de promoción a través de los escombros.
< DRC-HUBO
8. Configuración de pasos.
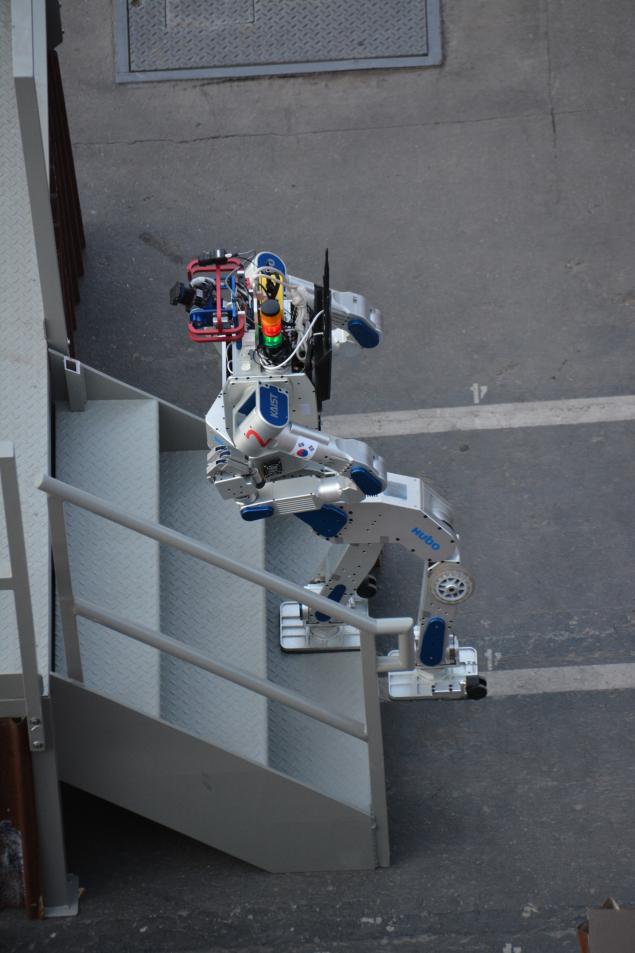
Sobre el profesor dijo que para muchas tareas, especialmente elevar las escaleras, es importante que el robot podía ver sus piernas. El gran tipo robot ATLAS DRC-HUBO
< KAIST DRC-HUBO .
Agregó que durante el entrenamiento que realizan todas las tareas en ambos modos - de pie y de rodillas (el tiempo medio fue de 30 minutos). El equipo bueno en la limpieza de las manos de escombros DRC-HUBO Finales República Democrática del Congo , y también son capaces de realizar tareas más complejas en la superficie que la que estuvo en el concurso.
Es una lástima que no pudimos mostrar toda la capacidad del robot en el concurso ... era demasiado fácil! - сказал Sobre el profesor , abajo del escenario a los aplausos.
Fuente: geektimes.ru/company/robohunter/blog/251898/
En Amsterdam, el primer puente pronto se imprimirá en la impresora 3D-
Nuevas imágenes de Plutón de la estación de Nuevos Horizontes