1598
为什么从3D /第3部分纠缠角度头疼
S3D:不痛的增益
这是第三条在一系列的“为什么3D从一个头痛的问题。”在的第一部分它是关于影院设备中的第二 - 的膜的问题,最后,在这里和下面的概述,将被处理的具体问题。让我们开始用最简单的理解,并且最痛苦的感知1 - 纠缠角度,当右眼图像被馈送到左和向左 - 向右侧。很难用语言来传达经历,当他们看到这幅画的大脑相应部位的感觉......但我们还是尝试一下。 )
问题的根源
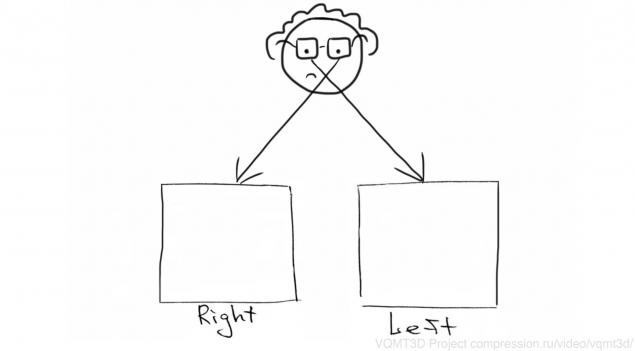
当左眼图像被馈送到右侧,反之亦然,我们看到一个图像,它是在现实中是不可能的事情应该被看作是一种更亲密的,反之亦然。那些。对象好像里朝外。通常情况下,发生此问题,错误安装。这是非常重要的,了解的主要事情:解决这个特定问题 - 小学,规模比大多数其他错误,这是在第二部分讨论更加的简单。这个错误不纠正正是因为如果你的大脑已经练就立体声差,他非常成功地弥补了这一问题:人们往往看到的图片,甚至用了三个维度的“正确”的元素,但主观上更加“扁平化”比它应该是。那些。我们的大脑努力承认“不可能”的形象,并有足够的培训,可怜的立体场景此类通知。
是人脑的明确规定,给大家介绍一下,在十九世纪的美国加州乔治·斯特拉顿大学度过了实验。他有很多有趣的经历,其中包括相当困难当图像是由于与反射镜,其被固定在头部的喷嘴,完全颠倒:
28822576
实验进行了数天,并在初期,即使最简单的任务,如采取任何东西,或进入下一个房间,不接触家具,造成了严重的困难。但在第三天,情况有所好转:“虽然走在家具之间的狭窄缝隙,我需要少得多的关注比以往。当我在写,我可以很容易看你的手,没有出现不适。“第五天斯特拉顿能走动的房子等等。D.有趣的是,当他把本机上的第八天,只用了两个小时的视觉系统“改编回到”正常感知。与此同时,当重新安装装置的时间来适应的“错误”的图像也被显着减少。这些有趣的实验了很多,在二十世纪以后,包括。
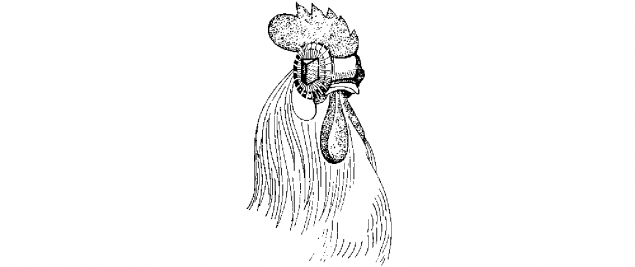
鸡菲斯特棱镜,折射进入她的眼睛光此外,类似的实验进行了后来与各种动物 - 。与鸡/母鸡,小猫/猫,猴子等D.一个有趣的这些结论是人脑是比动物的大脑得多适应性和人能够更成功地适应的“不可能”的图像,即使是在与猴子比较。
结论:
上训练坏立体声专业人员,不再经历严重的不适,从它,这将导致删除在薄膜的质量释放的易校正的错误。如果一个人显示立体声差,然后逐渐减小遇到不适,特别是如果“训练”双眼视自幼。或许这解释了Europeoids立体声,这是目前大量生产,并在中国所示的标准大量的“可怕”。这样一来,中国的国内市场,例如,大多数准备好新的自动立体设备,图像质量,其中第一阶段注定是不完美的。
算法的复杂性
但从中确定的纠缠很平凡而有趣的角度计算机视觉问题的地步。它是在第一个地方吸引,使得它是一个非常简单的声明,并在相对于许多其他领域 - 初级,以制备测试样品。你只需要一些stereofilm,做短简单的脚本,这在其他所有现场反转的角度,并获得1000场景一个很好的试验基地进行调试自己的算法。
然后开始的乐趣。如果一个人,特别是穷人的立体声确定nenatrenirovannogo困惑角度是很简单的,那么该程序并不是一个简单的任务。该名男子知道事情应该如何看,那是最接近,并且进一步,因为它有“心理”是什么形式的家具,形成了房子,等等。D.程序没有这样的知识,尽管常规(过去40年)胜利有关科学的下一个突破,识别物体,并作为一个后果,例如,机器人视觉还是留下许多有待改进。但应该理解的是,为了以正确地识别缠结角度,机器人必须视情况而定的信息从一台摄像机,以确定哪个是越接近,然后比人用两只眼睛
解决各种特征都可以使用,例如,在底部可能是对象比前景目标的顶部更接近于通常凸形等但问题是,所有这些功能都非常不可靠的,并最终在1000场景这样的方法将是错误的往往我们的测试样机。
一个更可靠的方法是分析的议案。在现代膜是几乎没有场景没有运动,与几乎所有的运动,我们可相对于米确定。N.地区“开合”,其中一个对象遮挡另一个,从而更接近目标。
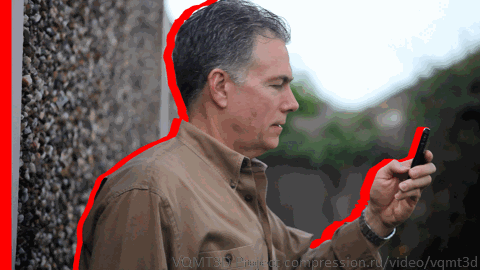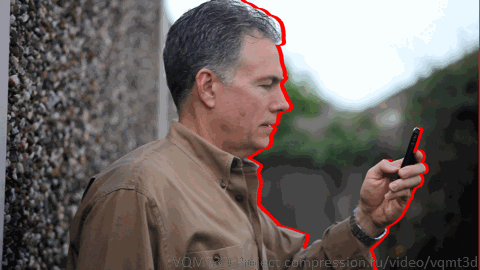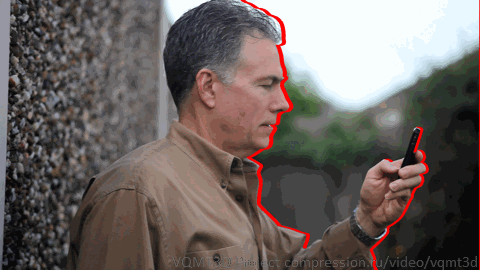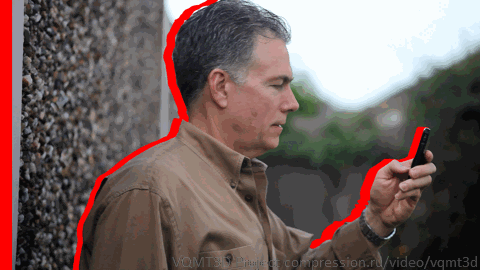

在确定物体的2D视频名为“深度排序”深度科学语言问题,很容易按照在这一领域的链接,看到的是被相当多的研究。展望未来,我必须说,他们的结果仍然留下许多有待改进。当然,在文章中,你经常会看到美丽的图画,但如果你看看独立测试自己或试图驾车算法可用,例如,在MATLAB的源代码,你将与他们的工作质量和错误的质量感到失望。
接下来,你需要解决的立体物体的表面深度的简单问题的定义,或以科学的语言来说 - 建设视差图的任务。算法构建改进的差距映射了约30年,但也还是有很多问题。
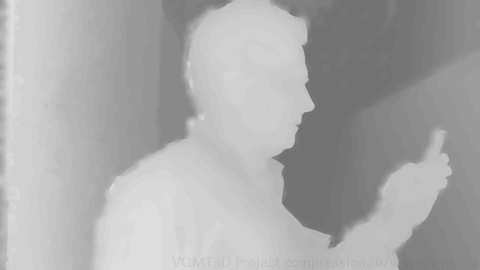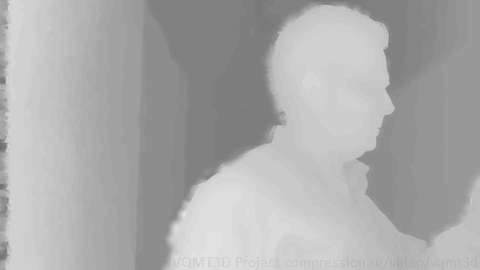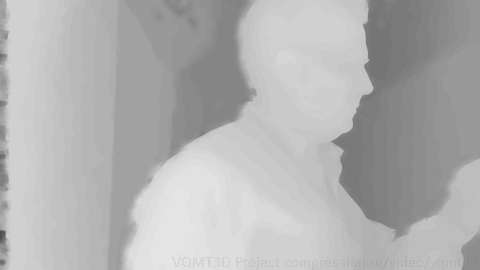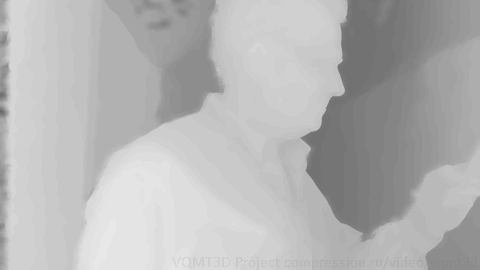
例如,如果你去这个链接 ,你会看到算法进行比较分析构建在过去15年创造了约160卡的差距。排序板,并期待在最好的算法的结果。那粗糙的边缘?物体的碎片,甚至失去了对象?你说的话! )然后找到相关的文章最好的算法,看看他们的工作有多长。一帧。现在指望有多少年(或超级计算机)来处理这些算法与整部影片。谁有懒得,在最坏的情况下操作每帧小时,其结果是,几十年来的二次计算机来处理整个电影。正是这说明,即使是刚工作的不规则角度的定义今天没有那么多的事实。
他们,因为你可能想象,这个坏消息。哪里好?耐心,先生们。一些好消息。首先,说现场混淆的观点,我们一般不需要场景中的所有对象。它足以某一个对象(或有时甚至一个边界)可靠地排其深度和流出的流量,并从视差图。这是一个严重的简化,但我们仍然需要建立和一个又一个的卡的整个框架。第二,近年来,指数增加GPU和许多视频处理算法,直到最近都对实际使用过慢的速度,获得的第二生命。或第一,如果我们假设这样是不使用的物品和在现实生活中使用的实际问题。最后,第三,有一些方法可以有效地加速现有的算法,如果我们谈论整个影片的处理。
我必须说,在过去的5年里,笔者的指导下做了两个严重的努力来解决这个问题,第二次尝试是可能的(有保留)认为是成功的,实际上建立在算法,这是错误的接受人数的速度感,使人们有可能找到纠结的角度真实的电影。
还值得注意的是,在工作的算法的过程中开始是其中单个对象(通常为特殊效果)被施加在“错误”的深度,例如,更深的对象以它们重叠哪一个场景。但从所述开闭区域中的时间和深度的点也是不可能的情况。这是不可能从大脑的观点出发。我们看到,对象更接近,但双眼视告诉我们,这是远。这是一个非常令人不愉快的情况下,诊断是通过以下事实场景的很大一部分是“正确的”,并且只有一个单一的对象是不正确复杂。尽管如此,有必要检测这样的事情。已知的,例如,在情况1的低预算好莱坞电影在一般情况下,所有的特殊效果施加混淆角。他去剧院(可怜的观众!),但在3D蓝光未曾发布它(也许不辱,也许只是意识到额外的费用将不会)。
结论:
奇怪,因为它听起来那些谁不感兴趣的计算机视觉,但确定今天纠结的角度的问题没有完全解决。主要的困难在确定对象的安全边界上的运动和深度,以及在场景的处理在没有运动。然而,由于种种原因,即使现在有机会创造这样的第一个实用的算法。实际的 - 是在一个可接受的速度允许处理整个电影。
如何经常混淆的生活
观点
而现在 - 105电影的场景扭转角度的分析最有趣的结果(通道失配,简称CM)。由于我们的算法的速度,我们有机会来检查数十电影。它仍然很难,但它是可能的!事实上,我们的团队必须检查所有接着蓝光,这是预算IMDB.com规定,即电影都或多或少像样的电影。得到的结果如下:
<表> 电影名称
发行年
预算,$ M
与场景CM
共CM时间,秒
电影持续时间,秒
CM比例
童眼
孩子的眼睛
2010
4.50美元
15
57,5
5823
0,987%
的三维
胡桃夹子
胡桃夹子
2010
90美元
9
28,9
6480
0,447%
3D肉蒲团之极乐宝鉴
玉蒲团
2011
2.5美元
9
23,1
6775
0,341%
小特务3D - 游戏结束
非常小特务3-D:游戏结束
2003
39美元
5
10,3
5063
0,203%
雨果
雨果
2011
170美元
2
10,2
7581
0,135%
鲨鱼3D
鲨鱼3D
2004年
5美元
1
8,9
3073
0,290%
锯3D
看到3D
2010
20美元
3
6,7
5405
0,123%
最后Airbender
气宗
2010
150美元
2
6,6
6193
0,106%
暗黑国家
黄昏3D
2010
4美元
4
5,7
5287
0,109%
从黑湖
生物
黑湖
的制作
1954年
2
5,4
4746
0,114%
幽灵骑士:复仇
精神
幽灵骑士2
2012
57美元
1
4,6
5732
0,081%
斯大林格勒
斯大林格勒
2013
30美元
1
4 3
7849
0,055%
阿凡达
阿凡达
2009年
237美元
1
3,3
9702
0,034%
间谍孩子们:在4D
所有的时间在世界
特务4D
2011
27美元
1
2,9
5265
0,056%
哈利·波特与死亡圣器:第2部分
哈利·波特与死亡圣器:第二部分
2011
125美元
1
2,9
7827
0,037%
纳尼亚传奇:黎明踏浪号
的航程
纳尼亚传奇:黎明
的航程
2010
155美元
1
2,6
6761
0,038%
野蛮人柯南
野蛮人柯南
2011
70美元
1
1,2
6742
0,017%
舞出我人生3
舞出我人生3
2010
30美元
1
0,9
6431
0,014%
诸神之战
诸神之战
2010
125美元
1
0,7
6306
0,011%
怒火狂飙
怒火狂飙
2010
50美元
1
0,7
6271
0,011%
诱饵
海啸3D
2012
AUD 30M
1
0,6
5588
0,010%
猪头汉堡包3
杀手哈罗德和库玛圣诞
2011
19美元
1
0,5
5379
0,009%
三剑客
火枪手
2011
75美元
1
0,5
6632
0,008%
正如你所看到的,清单,和“阿凡达”和“哈利·波特”和“纳尼亚传奇”。此外,在该表中测试了国产电影 - “斯大林格勒”邦达尔丘克和“胡桃夹子”查罗夫斯基初中。 “胡桃夹子”近一半的很长一段时间在全国率先我们的内部评级一分钟的9个场景,跑到亚洲“童眼”有15个场景,几乎一分钟和错综复杂的角度。需要注意的是,除了前三名国内片,2个其他 - 来自亚洲,而预算是最昂贵的其中的20倍以上的既定预算少(!)“胡桃夹子”。
这也是典型的是23的13个薄膜只有一个阶段,并在12 - 在此阶段的少于5秒的长度,并在6 - 不到一秒。其实,到底为什么没有注意到这个错误。一般来说,我们可以说,如果你正在观看电影,发布于蓝光,具有至少21的概率,膜的9%将是至少1场景与扭转角。作为最低要求,如现在当前度量发送约5%的场景。这是一项收费的合理的速度。不过,现在可以诊断并解决问题有条件的95%。
但有趣的是看到如何多样含有缠结角度多年来薄膜的百分比,有相当指示统计。这些都是一样的,在前面的表中,但另外考虑到多少电影同年一个整体。
<表> 发行年
电影数
电影与CM
电影与CM,比例
与场景CM
1954年至2000年
6
1
16,7%
2
2001-2009
15
4
26,7%
11
2010
17
7
41,2%
32
2011
24
8
33,3%
17
2012
20
2
10,0%
2
2013
21
1
4,8%
1
2014年
2
0
0,0%
0
或相同的图形视图:
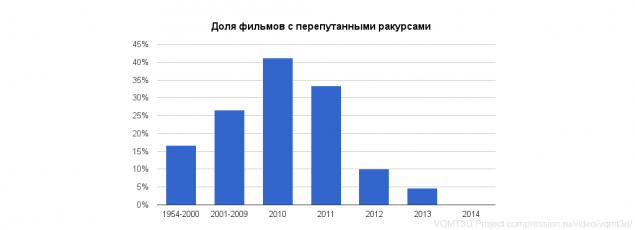
可以清楚地看到,在条件20膜释放前2010缠结角度遇到分别为16%,且膜的26%。 2010年,阿凡达上映后,立即 - 一直是41%激增17片含有场景扭转角度。 2011年,24只有33%,但在2012年21 - 只有4.8%。那些。缺陷率在这方面受到严格限制,并且数据是相当统计学显著。 2014年的统计数据还太小,无法得出结论,但最有可能可以预期的百分比将减少甚至婚姻。预测问题,再一次,我注意到,检查了蓝光发行的版本中,通常配有一个比较明显的延迟还经营自己,尽管激进的加速指标仍需要相当长的时间,所以我们得到的数据延迟。然而,观察到的趋势是令人鼓舞的。
也由作者在过去三年开展的技术分析,stereofilms“莫斯科国际电影节的3D立体声”。
那些。
那些。
那些。


孩子的眼睛
胡桃夹子 胡桃夹子
玉蒲团
非常小特务3-D:游戏结束
雨果
鲨鱼3D
看到3D
气宗
黄昏3D
生物 黑湖
的制作
精神 幽灵骑士2
斯大林格勒
阿凡达
所有的时间在世界 特务4D
哈利·波特与死亡圣器:第二部分
的航程 纳尼亚传奇:黎明
的航程
野蛮人柯南
舞出我人生3
诸神之战
怒火狂飙
海啸3D
杀手哈罗德和库玛圣诞
火枪手
正如你所看到的,清单,和“阿凡达”和“哈利·波特”和“纳尼亚传奇”。此外,在该表中测试了国产电影 - “斯大林格勒”邦达尔丘克和“胡桃夹子”查罗夫斯基初中。 “胡桃夹子”近一半的很长一段时间在全国率先我们的内部评级一分钟的9个场景,跑到亚洲“童眼”有15个场景,几乎一分钟和错综复杂的角度。需要注意的是,除了前三名国内片,2个其他 - 来自亚洲,而预算是最昂贵的其中的20倍以上的既定预算少(!)“胡桃夹子”。
这也是典型的是23的13个薄膜只有一个阶段,并在12 - 在此阶段的少于5秒的长度,并在6 - 不到一秒。其实,到底为什么没有注意到这个错误。一般来说,我们可以说,如果你正在观看电影,发布于蓝光,具有至少21的概率,膜的9%将是至少1场景与扭转角。作为最低要求,如现在当前度量发送约5%的场景。这是一项收费的合理的速度。不过,现在可以诊断并解决问题有条件的95%。
但有趣的是看到如何多样含有缠结角度多年来薄膜的百分比,有相当指示统计。这些都是一样的,在前面的表中,但另外考虑到多少电影同年一个整体。
<表>
或相同的图形视图:
可以清楚地看到,在条件20膜释放前2010缠结角度遇到分别为16%,且膜的26%。 2010年,阿凡达上映后,立即 - 一直是41%激增17片含有场景扭转角度。 2011年,24只有33%,但在2012年21 - 只有4.8%。那些。缺陷率在这方面受到严格限制,并且数据是相当统计学显著。 2014年的统计数据还太小,无法得出结论,但最有可能可以预期的百分比将减少甚至婚姻。预测问题,再一次,我注意到,检查了蓝光发行的版本中,通常配有一个比较明显的延迟还经营自己,尽管激进的加速指标仍需要相当长的时间,所以我们得到的数据延迟。然而,观察到的趋势是令人鼓舞的。
也由作者在过去三年开展的技术分析,stereofilms“莫斯科国际电影节的3D立体声”。
那些。
那些。
那些。